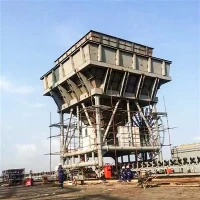
Podstawy technologiczne: Projekt techniczny „Precyzyjnego ładowania”
Wywrotka do kontenerów o długości 40-stop (do załadunku) nie jest po prostu powiększoną wersją modelu o długości 20 stóp, ale złożonym systemem mechatronicznym zaprojektowanym systematycznie z myślą o obsłudze większych wymiarów, cięższych ładunków i wyższych wymaganiach dotyczących precyzji. Jej technologiczne podstawy znajdują odzwierciedlenie w czterech kluczowych aspektach:
1. Podstawy projektowania strukturalnego: sztywna-elastyczna równowaga i kontrola deformacji
Kluczowe wyzwanie: Pod pełnym obciążeniem nie można zignorować sprężystego odkształcenia 40-stopowego kontenera (o długości około 12,2 m) i głównej belki wywrotki. Podstawowe wyzwanie projektowe polega na tym, jak absorbować i dopasowywać te odkształcenia poprzez rozsądny układ konstrukcyjny, zapewniając jednocześnie ogólną sztywność, zapobiegając nadmiernym naprężeniom wewnętrznym w kontenerze lub nierównomiernemu obciążeniu systemu zamykającego.
2. Podstawy napędu i przekładni: płynna kontrola obciążeń o wysokiej-bezwładności
Podstawowe wyzwanie: w pełni załadowany 40-stopowy kontener może ważyć ponad 30 ton, co powoduje ogromną bezwładność systemu. Kontrolowanie sił bezwładności podczas uruchamiania, hamowania i przechylania ma kluczowe znaczenie dla zapewnienia płynnej pracy sprzętu i ochrony ładunku.
Realizacja techniczna:
Napęd o wysokim-momencie obrotowym i niskiej-prędkości: zazwyczaj wykorzystuje silnik o zmiennej częstotliwości-mocy-w połączeniu z przekładnią planetarną lub silnikiem hydraulicznym o dużej-pojemności skokowej, aby generować wysoki moment obrotowy przy niskich prędkościach, zapewniając wystarczający margines mocy.

3. Podstawy ważenia i pomiaru: Dokładność statyczna w procesach dynamicznych
Podstawowe wyzwanie: „Ładowanie” wymaga, aby system ważący osiągnął niemal-statyczną dokładność ważenia (zwykle mniejszą lub równą 0,1%) w dynamicznych warunkach ruchu przechylonej maszyny (np. początkowego podnoszenia) i wpływu przepływu materiału.
Realizacja techniczna:
W pełni zawieszona konstrukcja ważąca: główny korpus lub platforma podnosząca maszyny przechylnej jest „miękko połączona” z podstawą za pomocą wielu-precyzyjnych czujników ważących, izolujących większość zewnętrznego przenoszenia siły mechanicznej.
4. Podstawy sterowania i bezpieczeństwa: wieloosiowa synchronizacja-i blokady bezpieczeństwa
Podstawowe wyzwaniaWywrotka do kontenerów 40' blokowanie: Dokładność synchronizacji wielu punktów napędowych bezpośrednio wpływa na żywotność sprzętu i stabilność operacyjną; złożone procedury operacyjne wymagają solidnych blokad bezpieczeństwa.
Realizacja techniczna:
Sterowanie synchronizacją urządzenia nadrzędnego-podrzędnego: jeden punkt napędowy jest wyznaczany jako stacja główna, a pozostałe jako stacje podrzędne. Polecenia dotyczące pozycji i informacje zwrotne są przesyłane w czasie rzeczywistym za pośrednictwem-szybkiej magistrali (takiej jak PROFINET, EtherCAT), co pozwala na kontrolę błędów synchronizacji wielu-punktów na poziomie milimetra.